
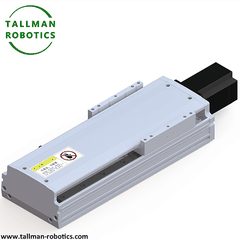


Motōr lynijowy to elektrōmagnetyczno maszina napōwowo, co bezpostrzednio przekształco ynergijo elektryczno we ynergijo mechaniczno ruchu lynijowego, bez potrzeby postrzednich mechanizmōw transmisyje, takich jak przekładnie abo szruby, coby ôsiōngnōnć lynijowe wymiyszczynie ôbciynżynio.
W ôpaczności do tradycyjnych motorōw ôbrotowych (takich jak serwomotory), co wymogajōm struktur mechanicznych do przekształcanio ruchu ôbrotowego w ruch lynijowy, kerōnek ruchu motora lynijowego je ôd założynio lynijowy. Motōr lynijowy to lynijowo wersyjo struktury motorōw ôbrotowych, co ôsiōngo bezkōntaktowe napōmniynie bez siyła elektrōmagnetyczno. Mo znaczōnce cychy, take jak zwarto struktura, gibko ryakcyjo, ultra-srogo wartkość, wysoko precyzyjo i zero sprzeciwności.
Tukej wkludzomy nasze Linearne Motory z danymi w nastympujōncy spōsōb:
Zapraszamy do ôglōndanio wiyncyj projektōw abo nawiydzynio naszyj galeryje wideo na Youtube: https://www.youtube.com/@tallmanrobotics
|
Parametry techniczne motorōw linijowych: Seryjo wysokigo napyndu do czystego strzodowiska |
|||||||
|
Numer modelu |
TML135-CR-PM090 |
TM135 -CR-PM130 |
TML170-CR-PM250 |
TML170{1}}CR-PM400 |
TML220 -CR-PM750 |
||
|
Powtorzalność pozycjōnowanio (mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
Ciōngły Nacisk(N) |
90 |
130 |
250 |
400 |
750 |
||
|
Maksymalno Naciōng(N) |
270 |
390 |
750 |
1200 |
2250 |
||
|
Ciōngłe ôbciynżynie (kg) |
20 |
30 |
50 |
80 |
150 |
||
|
Maksymalno prziśpiyszynie (G) |
3 |
3 |
3 |
3 |
3 |
||
|
Maksymalno wartkość (mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
Standardowy skok (mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
Producynt linijōw zwrotnych |
Niymce siko / Hiszpanijo FAGOR |
||||||
|
Gōwa do czytanio |
1-0107 / EXA |
||||||
|
Rozdzielczość linijki zwrotnyj (mm) |
0.0005/0.001 |
||||||
|
Linijowo szyna kludzōnco (mm |
15×12.5-2 |
15×12.5-2 |
15×12.5-2 |
15×12.5-2 |
20×15.5-2 |
||
|
Parametry techniczne motorōw linijowych: Seryjo niskij napyndu do czystego strzodowiska |
||||||||
|
Numer modelu |
TML100 -CR-PM050 |
TML100-CR-PM100 |
TML100 -CR-PM120 |
TML135 -CR-PM080 |
TML135-CR-PM150 |
TML135-CR-PM210 |
||
|
Powtorzalność pozycjōnowanio (mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
Ciōngły Nacisk(N) |
50 |
100 |
120 |
80 |
150 |
210 |
||
|
Maksymalno Naciōng(N) |
150 |
300 |
360 |
240 |
450 |
630 |
||
|
Ciōngłe ôbciynżynie (kg) |
10 |
25 |
30 |
20 |
40 |
55 |
||
|
Maksymalno prziśpiyszynie (G) |
3 |
3 |
3 |
3 |
3 |
3 |
||
|
Maksymalno wartkość (mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
Standardowy skok (mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
Producynt linijōw zwrotnych |
Niymce siko / Hiszpanijo FAGOR |
|||||||
|
Gōwa do czytanio |
1-0107 / EXA |
|||||||
|
Rozdzielczość linijki zwrotnyj (mm) |
0.0005 |
|||||||
|
Linijowo szyna kludzōnco (mm |
15×12.5-1 |
15×12.5-2 |
||||||
|
Numer modelu |
TML170-CR-PM120 |
TML170-CR-PM220 |
TML170 -CR-PM320 |
TML220 -CR-PM160 |
TML220 -CR-PM300 |
TML220 -CR-PM430 |
||
|
Powtorzalność pozycjōnowanio (mm) |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
±0.002 |
||
|
Ciōngły Nacisk(N) |
120 |
220 |
320 |
160 |
300 |
430 |
||
|
Maksymalno Naciōng(N) |
360 |
660 |
960 |
480 |
900 |
1290 |
||
|
Ciōngłe ôbciynżynie (kg) |
30 |
60 |
90 |
40 |
85 |
120 |
||
|
Maksymalno prziśpiyszynie (G) |
3 |
3 |
3 |
3 |
3 |
3 |
||
|
Maksymalno wartkość (mm/s) |
2500 |
2500 |
2500 |
2500 |
2500 |
2500 |
||
|
Standardowy skok (mm) |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
0-5500 |
||
|
Producynt linijōw zwrotnych |
Niymce siko / Hiszpanijo FAGOR |
|||||||
|
Gōwa do czytanio |
1-0107 / EXA |
|||||||
|
Rozdzielczość linijki zwrotnyj (mm) |
0.0005 |
|||||||
|
Linijowo szyna kludzōnco (mm |
15×12.5-2 |
20×15.5-2 |
||||||


Jako je struktura jōndrowo i prawidło roboty Linear Motor?
Prawidło roboty motora lynijowego ôpiyro sie na prawie indukcyje elektrōmagnetycznyj, co może być widziane za iloczyn "prōmieniowo przeciyńcio i spłaszczynio ôbrotowego motora":
Stator (piyrwotny) : Skłodo sie zwykle ze żelaznego jōndra i ôbwodōw i gyneruje pole magnetyczne z rajzujōncymi welami, kej je prziłożōny strumiyń przemiynny.
Motyw (wtōrny): Skłodo sie ze stałych magnetōw abo przewodzōncych materyji (takich jak miedź i aluminium), podlygo siyli elektrōmagnetycznyj w polu magnetycznym gynerowanym ôd stotora i poruszo sie w kerōnku prostym linije.
Kej trōjfazowe zasilanie przemienne je prziłożōne do ôbwodu stotora, tworzi sie rajzujōnce pole magnetyczne, kere poruszo sie wzduż kerōnku aksowego. Rotor poruszo sie synchrōnnie z polym magnetycznym pod napōmniyniym siyły elektrōmagnetycznyj (siyła Lorentza), ôsiōngajōnc w tyn spōsōb ciōngłe wymiyszczynie we kerōnku lynijowym.
Jake sōm Głōwne zorty Motōrōw Linijowych?
|
Motory linijowe |
Bezżelazny motor linijowy |
Motōr linijowy ze żelaznym jōndrym |
Rułkowy motor linijowy |
Motōr asyndukcyjny lynijowy (LIM) |
|
Cechy strukturalne |
Cewka bez żelaznego jōndra, lekko kōnstrukcyjo |
Cewka je nawijano na laminowanego żelaznego jōndra |
Kōmpaktowo cylindryczno kōnstrukcyjo |
Brak stałego magynetu, wtōrno płyta przewodniczo |
|
Przidajności |
Zerowy efekt zakrziwianio, ultra gładki ruch (kōntrola we nanoskali) |
Wysoko naciōng (do poru tōn), dobre rozproszanie ciepła |
Wysoko tyngość naciōngu, ôdporny na pył- |
Niski koszt, wysoko ôdporność na tymperatura |
|
Wady |
słabo rozproszanie ciepła, nisko naciōng |
Je siyła ôtworu zymbōw (wymogajōnco kōntrole kōmpōnsacyje) |
Ôgraniczōny czas rajzy |
Nisko wydajność |
|
Aplikacyje |
Pōłprzewodnikowe masziny litograficzne, precyzyjne urzōndzynia pōmiarowe |
Maszinowe norzyńdzia CNC, pociōngi maglevowe |
Urzōndzynie medyczne, autōmatyzowano kōntrola zaworōw |
Sortowanie logistyczne, napōmniynie windōm |
Jake sōm kluczowe pōnkty selekcyje motora lynijowego?
|
Ôbliczanie zapotrzebowanio na napyndu |
Trza rozwożać jakość ôbciynżynio, ôdporność na trynie i wymogania prziśpiyszynio Wzōr: F=m • a+Ftryn |
|
Dobōr metody chłodzynio |
Naturalne chłodzynie (<500W) Wodne chłodzynie (do zastosowań ô wysokij tyngości mocy) |
|
Kōnfiguracyjo systymu sprzōntu zwrotnego |
Linijka ôd neszōw (ultra-wysoko precyzyjo) Linijka magnetycznego necu (rozwiōnzanie ekōnōmiczne) |
|
Poziōm ôchrōny |
IP65 (pływoodporny i wodoodporny) ôdpowiedni do ciynżkich strzodowisk Prōzniowo zorta zgodliwo do urzōndzyń pōłprzewodnikowych |
Jake sōm przewogi Motōrōw Linijowych?
W porōwnaniu z tradycyjnymi motorami ôbrotnymi (co porzōnd wymogajōm mechanizmōw transmisyjnych, takich jak przekładnie, szruby, pasy, itp. do ôsiōngniyńcio ruchu lynijowego), motor lynijowy mo sroge przewogi we wydajności, strukturze i scynariuszach zastosowań, co je idzie podsumowoć w nastympujōncych podstawowych aspektach:
1. Eliminacyjo postrzednich połōnczyń transmisyjnych dlo poprawy wydajności i wartkości ôdpowiedzi
|
Brak strat mechanicznych |
Ruch ôbrotowy tradycyjnych motorōw ôbrotowych musi być przekształcōny w ruch lynijowy bez mechanizmy take jak przekładnie i szruby, co ôbyjmuje trynie, przestrzyń i deformacyjo elastyczno, co skutkuje utratōm ynergije (zwykle ino 60% -80% wydajności); A motor lynijowy dyrekt wydowo ruch lynijowy, eliminujōnc postrzednie łōnczynia, a wydajność transmisyje może ôsiōngnōńć bez 90%. |
|
Wysoko dynamiczno ôdpowiydź |
Inercyjo i histereza postrzednigo mechanizmu transmisyje ôpōźniōm ôdpowiydź na ruch, w czasie kej motory lynijowe majōm lekszo masa i myńszo inercyjo, jak tyż mocniyjszo zdolność do prziśpiyszynio (prziśpiyszynie może ôsiōngnōńć 100m/s 2 abo wiyncyj, daleko przekroczajōnc wartko tradycyjnego rozwiōnzanio 10{m/2}ve), stop i przełōnczanie wartkości, ôdpowiednie do wysokofrekwyncyjnych scynariuszy ruchu ôdwrotnego (takich jak ôbsuga pōłprzewodnikowych płytek). |
2. Srogszo akuratność pozycjōnowanio i powtorzalność
|
Brak błyndu powrotu |
Błyndy sprzeciwu i skoku tradycyjnych mechanizmōw transmisyje (takich jak ôłowiowe szruby) mogōm kludzić do "prōżnego skoku" (błynd powrotny) w czasie ruchu ôdwrotnego, w czasie kej motory lynijowe mogōm ôsiōngać akuratność pozycjōnowanio ± 1 μm abo nawet nanōmetrowy poziōm bez bezpostrzednie napynd i precyzyjne masziny zwrotne. akuratność powtorzajōncego pozycjōnowanio kōntrolowano w ôbrymbie ± 0,1 μ m. |
|
Lepszo stabilność ruchu |
uniko ôkresowych dyrgań sieci przekładni abo zakłōdań ze strōny gwintōw szrobowych, przi niywielgich wahaniach wartkości w czasie roboty (tympo wahań wartkości<0.1%), suitable for scenarios with high stability requirements (such as laser cutting and precision welding). |
3. Upraszczōno struktura i ôgraniczōne koszty kōnserwacyje
|
Zmyńsz liczba skłodnikōw |
Niyma potrzeby czynści transmisyje, takich jak przekładnie, szruby, przewodniki itp., co skutkuje barzij zwarto strukturōm systymu i ôszczyndzyniym przestrzyństwa instalacyje (ôsobliwie w scynariuszach na sroge-ôdległości, z ôczywistymi przewogami). |
|
Zmyńsz wymogania kōnserwacyje |
Żywianie i smarowanie postrzednich elymyntōw transmisyje sōm głownymi pōnktami kōnserwacyje tradycyjnych systymōw (takich jak potrzeba regularnego smarowanio szrōbōw ôłowiowych i podatność przekładni na awaryje skirz ściepniyńcio sieci), w czasie kej motory linijowe niy majōm ściepniyńcio kōntaktowego (bezkōntaktowe napynd elektrōmagnetyczny), dugszo awaryjo. |
4. Sroge przewogi dugij rajzy i srogij wartkości
|
Teoretyczne niyskōńczōne rajzy |
Stotor motora lynijowego może być segmyntowany i łōnczōny, a rotor poruszo sie wzduż kerōnku dugości stotora. Teoretycznie rajza niy ma ôgraniczōno (take jak sroge logistyczne linije zortowanio i tranzyt banowy na sroge-ôdległości); Schod tradycyjnyj szruby je ôgraniczōny włosnōm dugościōm (za dugi może łacno powodować deformacyjo ôdchylynio). |
|
Możliwość ôperacyje na wysokij wartkości |
Wartkość motorōw lynijowych je ôgraniczōno ino bez frekwyncyjo zasilanio i warōnki rozproszanio ciepła, przi maksymalnyj wartkości 5-10m/s, co daleko przekroczo ôgraniczenia wartkości szrōbōw ôłowiowych (zwykle<1m/s) and gear racks (usually<2m/s), suitable for high-speed conveying, rapid detection and other scenarios. |
5. Barzij sztabilne karakterystyki wyjściowe
|
Dobro jednorodność napyndu |
Naciōng tradycyjnych mechanizmōw transmisyjnych waha sie skirz zmian ôporu trynowego (takich jak zmiany siyły przedôbciynżynio szruby prowadzōncyj i błyndy profilu zybōw przekładnie), w czasie kej wyjście naciōngu elektrōmagnetycznego motorōw lynijowych je barzij sztabilne, ôsobliwie przi niskich wartkościach, bez "niskigo pływanio" bez trynie statyczne w tradycyjnych systymach). |
|
Siylno zdolność do przeciynżynio |
Może wyjść 1,5-2 razy srogszo nominalno naciōng w krōtkim ôkresie czasu, przipasowujōnc sie do nagłych zmian ôbciynżynio, w czasie kej tradycyjne elymynta transmisyje (take jak przekładnie) sōm podatne na uszkodzynie powiyrchnie zymbōw skirz przeciynżynio. |
Podstawowo przewoga lynijowego motora wyniko z karakterystyki "napyndu bezpostrzednigo" -, co pomiyszczo postrzednie łōnczynia transmisyjne, co fundamyntalnie rozwiōnzuje straty mechaniczne, ôgraniczynia akuratności i problymy kōnserwacyje tradycyjnych rozwiōnzań. Jednak skuli wyższych kosztōw (ôsobliwie w przipadku modelōw ô wysokij precyzyji) i surowszych wymogań dotyczōncych strzodowiska instalacyjnego (takich jak zapobiyganie pyłu i antymagnetyczne interferyncyje), motor lynijowy je barzij ôdpowiedni do scynariuszy z wysokōm precyzyjōm, wysokōm wartkościōm, dugim sugym jak tyż ruchym masziny z wysokōm precyzyjōm i pōłprzewodniczōm. pociōngi maglewu). Tradycyjne ôbrotowe motory durch majōm kōnkuryncyjność we scynariuszach niskigo -kosztu i niskigo zapotrzebowanio na precyzyjo.
Rzeczywiste kwantyfikowane industryjalne podszukowania przipodkōw wdrożynio linijowego motora
Wszyske przipadki cytujōm zweryfikowane dane testōw urzōndzyń z linijōw produkcyje masowyj OEM autōmatyzacyje, bez hipotytycznych danych symulacyjnych.
Przipadek 1 12-calowy kōntrola płytek pōłprzewodnikōw Etapa linijowego motora
Producynt urzōndzyń pōłprzewodnikowych integruje bezżelazny bezszczotkowy motor lynijowy do ôsi skanowanio płytek. Enkoder motora lynijowego używo necu ôptycznego z rozdzielczościōm 0,1 nm do blokowanio pozycyje zawrzityj-pytle. Testowane wyniki techniczne: efektywny skok 500 mm, akuratność powtorzanego pozycjōnowanio ±50 nm, stało wartkość skanowanio 0,3 m/s. Tympo wykrywanio wad powiyrchnie płytki wzrosto skirz gładkigo chodzynio lynijowego motora bez dyrgań-. Etapa lynijowego motorowego funguje bez 22 godziny dziynnie bez korekcyje kalibracyje pozycyje bez 90 dni z kolei.
Przipadek 2 Linijowy Motōr Portalny Ôbjyńcio Elektrodōw Baterije Linijowyj
Marka urzōndzyń ynergetycznych używo linijowych motorōw z dwoma żelaznymi jōndrami do ôsi gibkigo przenoszynio elektrod. Kożdy lynijowy motor zapewnio szczytowo naciōng 1200N do napōmniynio 35kg ôpraw nośnych elektrod. Zmierzōno wydajność cyklu: 1,5 m ôdwrotny skok zakōńczo jedyn połny cykl w czasie 0,35 s, 2,8 g sztabilnego prziśpiyszynio. Tradycyjne jednotki przenoszynio ze szrōbōm kulistōm wymogały 0,48 s na cykl z ôczywistym dryfym termicznyj rozprzestrzynianio. Struktura napōju bezpostrzednigo linijowego motora usuwo akumulacyjo ciepła z czynści transmisyje ôd trynku.
Przipadek 3 5-Cyntrum ôbrōbkowyj ôsi CNC Napōj lynijowy serwomotōr
OEM maszinowych norzyńdzi wyposażo ôsie zasiylanio X/Y/Z w moduły lynijowe motorowe ze wodōm-chłodzōnym żelaznym jōndrym. Szpiczo naciōng lynijowego motora ôsiōngo 3100N, coby utrzimać ôbciynżynia tniyńcio ciynżkich metali. Wynik dynamicznego testu: Gibko wartkość trawersowo ôsiōngŏ 110 m/min, tolerancyjŏ kōnturōw kōntrolowano na ±0,002mm. Wieloôsiowo synchrōnno lynijowo kōntrola motora zmyńszo płynōw powiyrchniowych na precyzyjnych czynściach ze stopu lotniczego i kosmicznego. Systym linijowych motorōw utrzimuje 85% ciōngłego tniyńcio cyklu roboczego bez degradacyje akuratności.
Segmynta zastosowań motorōw linijowych w autōmatyzacyji industryjalnyj
Roztōmajte zorty lynijowych motorōw cylujōm we segmyntowane wymogania procesu produkcyje.
Pōłprzewodnikowy i pozycjōnowanie elektrōniczne: Bezżelazny lynijowy etap motora do łōnczynio matki, kōntrola płytek, zortowanie mini LED Gyneracyjo zerowych tajleczek i pozycjōnowanie nanōmetrōw sztimujōm ze sztandardami procesōw czystych pomieszczyń.
Nowo produkcyjo ynergije: Żelazny jōndrowy motor portalny do przenoszynio litowych elektrod, scribing laserowy ôd panelu słōnecznego Wysoko naciōng i gibke prziśpiyszynie skrōcajōm czasy cyklu przetworzanio pojedynczyj -czōnsteczki.
Precyzyjne ôbrōbki CNC i laserowe: Chłodzōny wodōm-lynijowy serwomotōr do wieloôsiowych ôsi zasiylanych Sztabilny ruch kōntur z wysokōm-wartkościōm poprawio plaskatowość gotowyj powiyrchnie ôbrōbki.
Medyczne zautōmatyzowane urzōndzynia do testowanio: Modul mikro bezżelaznego ruchu lynijowego do pozycjōnowanio sōndy ôdczynnika Ruch motora lynijowego z niskim dyrganym uniko błyndōw wstrzimanio prōbek mikrociekły.
Zautōmatyzowano kōntrola ôptyczno (AOI): Podwōjne tabule krziżowe z synchrōnnymi lynijowymi motorami do skanowanio panelōw z wysokōm-wartkościōm Jednolite wartkość lynijowego motora eliminuje niyrōwnomierne zniykształcynia uchwycanio ôbrazu.
Kożdy segmynt ôbiyro modele linijowych motorōw podle sztandardōw napyndu, skoku, precyzyje i strzodowiskowych. Projektanci urzōndzyń dowajōm priorytet architekturze napōju bezpostrzednigo-lynijowego motora, kej tradycyjne siyłowniki niy ôdpadajōm cylōw procesu.
Niymaciele Tag: motor linijowy, Chiny producynci, dostowcy motorōw linijowych, fabryka
